刘承熙、张翰英、路祖铭在 1981 年发表的《科学实验卫星短波遥测系统》,给出了东方红一号短波遥测的体制、时序和星上框图。它使录音里最容易误读的两件事有了解释:开头的固定音高来自已知参考电压,后面的密集变化来自连续传送的快参数。下面以这篇论文为准重新标定录音,再比较哪些位置对应哪些输入。
原始文献:刘承熙、张翰英、路祖铭,北京控制工程研究所,《科学实验卫星短波遥测系统》,《中国空间科学技术》1981 年第 3 期,第 1–7 页。本文已核对七页扫描件;期刊目录及摘要可在线查阅。以下页码均指论文印刷页码。
节目循环与模拟遥测帧
论文第 1 页规定,广播依次传送 40 s 乐音、5 s 空白、10 s 遥测、5 s 空白。第 3 页把遥测开头的参考序列称为“帧同步信号”。这里沿用“遥测帧”这个名称,指一次有同步起点和固定换向顺序的模拟扫描,不表示星上发送了数字数据包。
| 名称 | 名义时长 | 含义 |
|---|---|---|
| 节目循环 | 60 s | 40 s 音乐 + 5 s 空白 + 10 s 遥测 + 5 s 空白 |
| 遥测帧 | 10 s | 一次 32 路主时分开关扫描 |
| 主开关位置 | 312.5 ms | 在遥测期间按 3.2 路/秒依次选通 |
| 连续测量窗口 | 跨越数个位置 | 把若干路并联,延长同一个快输入的传送时间 |
3.2 Hz 是这里的换向节拍。它不意味着每个传感器每秒读 3.2 次:某个直接输入可能只在每个节目循环的一个位置出现,接入副开关的输入还可能隔几个循环才轮到一次。60 s 节目循环、10 s 遥测帧和约半秒的自旋扫描,要分别讨论。
电压怎样变成录音里的音高
第 3 页图 1 画出了两条独立支路。音乐由乐音发生器产生;遥测由时分开关选出的模拟输入控制调频振荡器。切换器选择音乐或遥测,再送入同一台调幅发射机。这就是论文所说的 PAM–FM–AM。
接收机检波后,我们听到的是调频副载波。可以先用局部线性关系写成:
\[ \begin{aligned} u(t)&=\sum_i g_i(t)x_i(t),\\ f_{\mathrm{audio}}(t)&=a+b\,u(t). \end{aligned} \]
gi 表示第 i 路是否被选通,xi 是该输入的电压。舱内温度、压力等慢参数,在选通期间近似不动,于是留下平坦音高;姿态输入在选通期间继续变化,于是留下曲线。窗口里的曲线本身承载信息,不能再把它量化成一个“音符”或一个 50 ms 符号。
论文第 2–3 页明确说明,为了同时传送快慢参数,把几路并联,在一段时间内传送姿态信号。作者按 2–4 转/秒讨论设计需求,并给出 3–4 路并联的办法。这个转速范围是设计论证,不是两份录音对应时刻的实测值。
| 论文参数 | 名义值 | 出处 |
|---|---|---|
| 副载波中心频率 | 1100 Hz | 第 2–3 页 |
| 副载波上下限 | 1320 / 880 Hz,频偏 ±220 Hz | 第 3 页参数表 |
| 副载波带通宽度 | 580 Hz | 第 3 页参数表 |
| 慢参数 | 温度、压力等,变化频带远低于 0.01 Hz | 第 1 页 |
| 姿态测量 | 红外地平仪、太阳角计,并测量自旋速度 | 第 1 页 |
| 地面解调支路 | 70 Hz 与 12 Hz 低通,另有红外脉宽数字化 | 第 5 页图 3、第 7 页图 5 |
这些带宽也说明了为什么地面不能只逐路读平均值。论文第 6 页把电压幅度和宽度分别送去数字化;二进制数和穿孔纸带出现在地面处理环节,不能据此把无线电上的模拟遥测解释成数字 FSK。
五路参考确定起点和电压尺度
第 3 页给出了主开关前五路的接线:
| 主路号 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|
| 接入信号 | 3 V | 3 V | 地 | 1.5 V | 地 |
所以开头的长高音占两路,随后是低、中、低。辨认时必须数换向位置,不能只数不同音高组成的 hold。后面再次升高的声音已是主路 6,属于测量区;即使它也接近 3 V,也不能自动并进同步头。
剩下的 27 路用于工程和姿态参数。论文还记载四个四路继电器式副时分开关,接入主开关。主路数、不同传感器的数量和每帧可见的平台数因此并不相等。相邻帧的同一主位置,也可能由不同副支路占用;具体接线和推进相位仍要从数据或器件资料中恢复。
完整帧先用五路参考的相对形状定位,不预设录音里的绝对音高,再用清晰平台的独立跳变细化换向节拍。每帧分别取主路 1、2 的平均频率为 f3,主路 3、5 的平均频率为 f0:
\[ V_{\mathrm{in}}(t)=3\,\frac{f(t)-f_0}{f_3-f_0}. \]
主路 4 的 1.5 V 不参与拟合,留作独立中点检验。长录音三帧的结果如下;L1、L2、L3 对应前文的 A、B、C。
| 帧 | 0 V / Hz | 3 V / Hz | 增益 / Hz/V | 读回 1.5 V |
|---|---|---|---|---|
| L1 | 924.15 | 1383.66 | 153.17 | 1.499 V |
| L2 | 925.73 | 1383.50 | 152.59 | 1.491 V |
| L3 | 919.93 | 1373.72 | 151.26 | 1.510 V |
中点偏差约为 −1、−9、+10 mV,支持在参考范围内采用线性标定。这里读回的是遥测输入端的电压。温度、压力等传感器在前面还可能经过分压、放大或转换,不能把 1 V 直接解释成某个温度或电池端电压。参考后的链路漂移和跟踪误差也仍然存在,小数位数不代表绝对精度。
把录音时间对齐到名义换向时间
独立边沿拟合得到的主位置时长记作 q,帧起点记作 t0。按论文的 312.5 ms 位置长度,把录音时间映射到同一名义坐标:
\[ \tau=(t-t_0)\,\frac{0.3125}{q}. \]
这样每帧都可以在 0–10 s 上比较,相同主位置落在相同横坐标。它是一种按换向位置归一化的时轴,只有再假定星上时基精确、全部偏差都来自录放速度时,才等于真实物理时间的修正。
| 帧 | 起点 / 录音秒 | 每路 / ms | 边沿 RMS / ms | 名义秒 / 录音秒 |
|---|---|---|---|---|
| L1 | 44.310 | 306.3 | 1.83 | 1.0202 |
| L2 | 103.100 | 306.2 | 1.87 | 1.0206 |
| L3 | 162.144 | 308.1 | 2.24 | 1.0143 |
| S1,短录音 | −1.713,外推 | 308.7 | 4.63 | 1.0123 |
长录音相邻帧起点相差 58.789 和 59.045 s。局部换向节拍与整段节目重复时间并非完全同一个比例,不能给整份录音套一个精确的统一修正值。
频率也能检查这个问题。若只用 L1 的时长推算录放速度,名义 440 Hz 的副载波跨度应录成约 449 Hz,实际两端参考相差约 460 Hz。一个磁带速度因子解释不了全部差别;振荡器实际参数和接收链路还可能贡献偏移或增益。因此我们用星上的电压参考校准幅度,用换向位置归一化时间,原始音频保持不动。
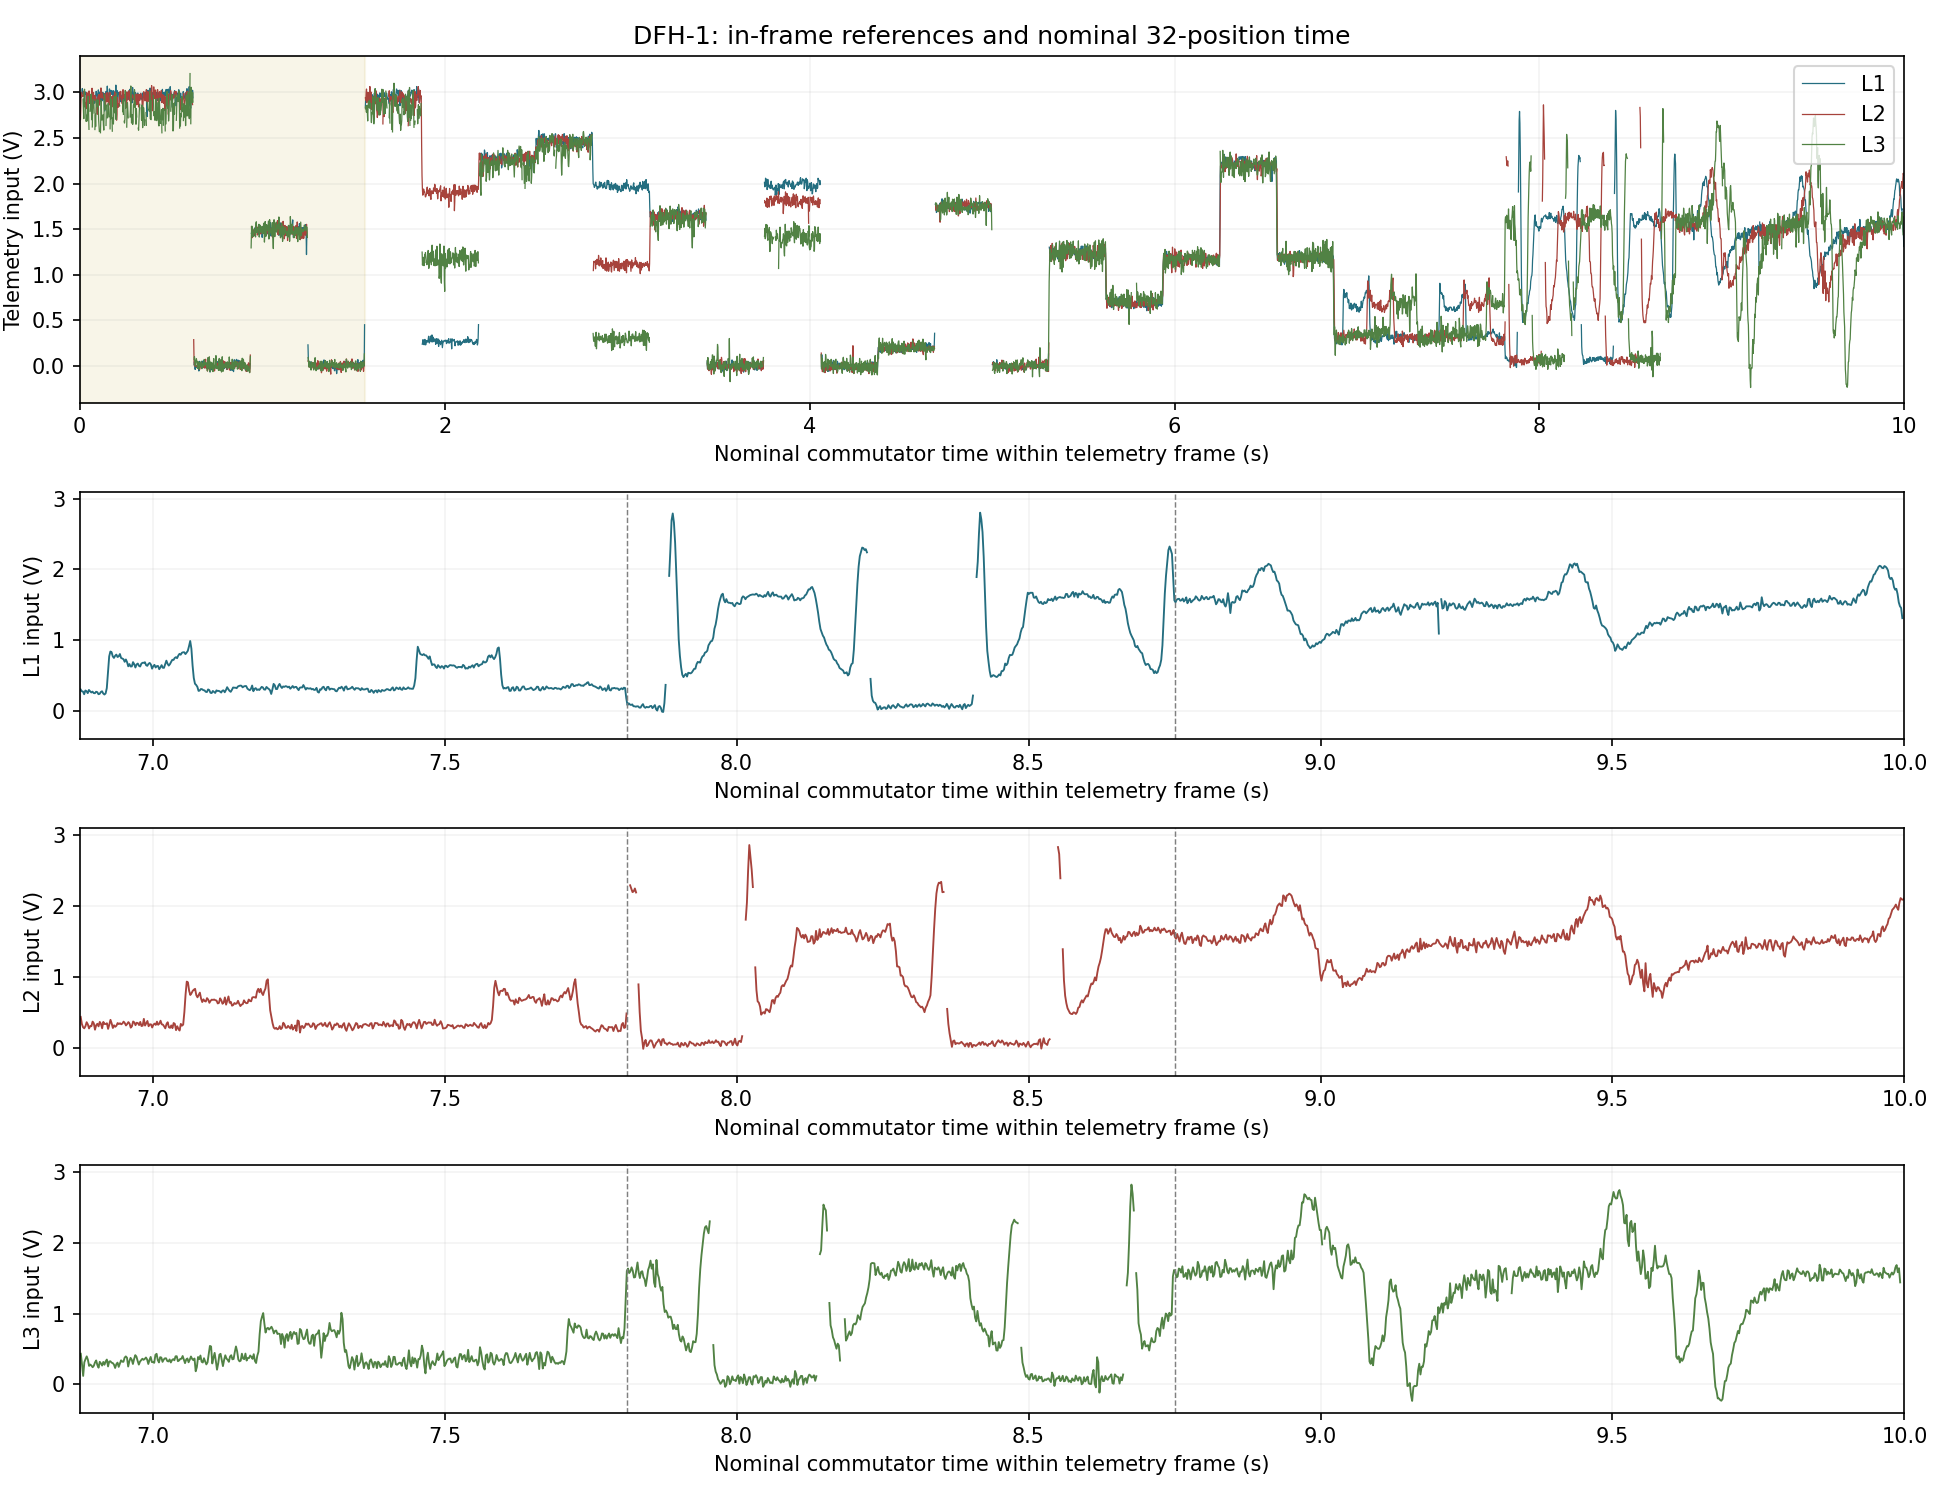
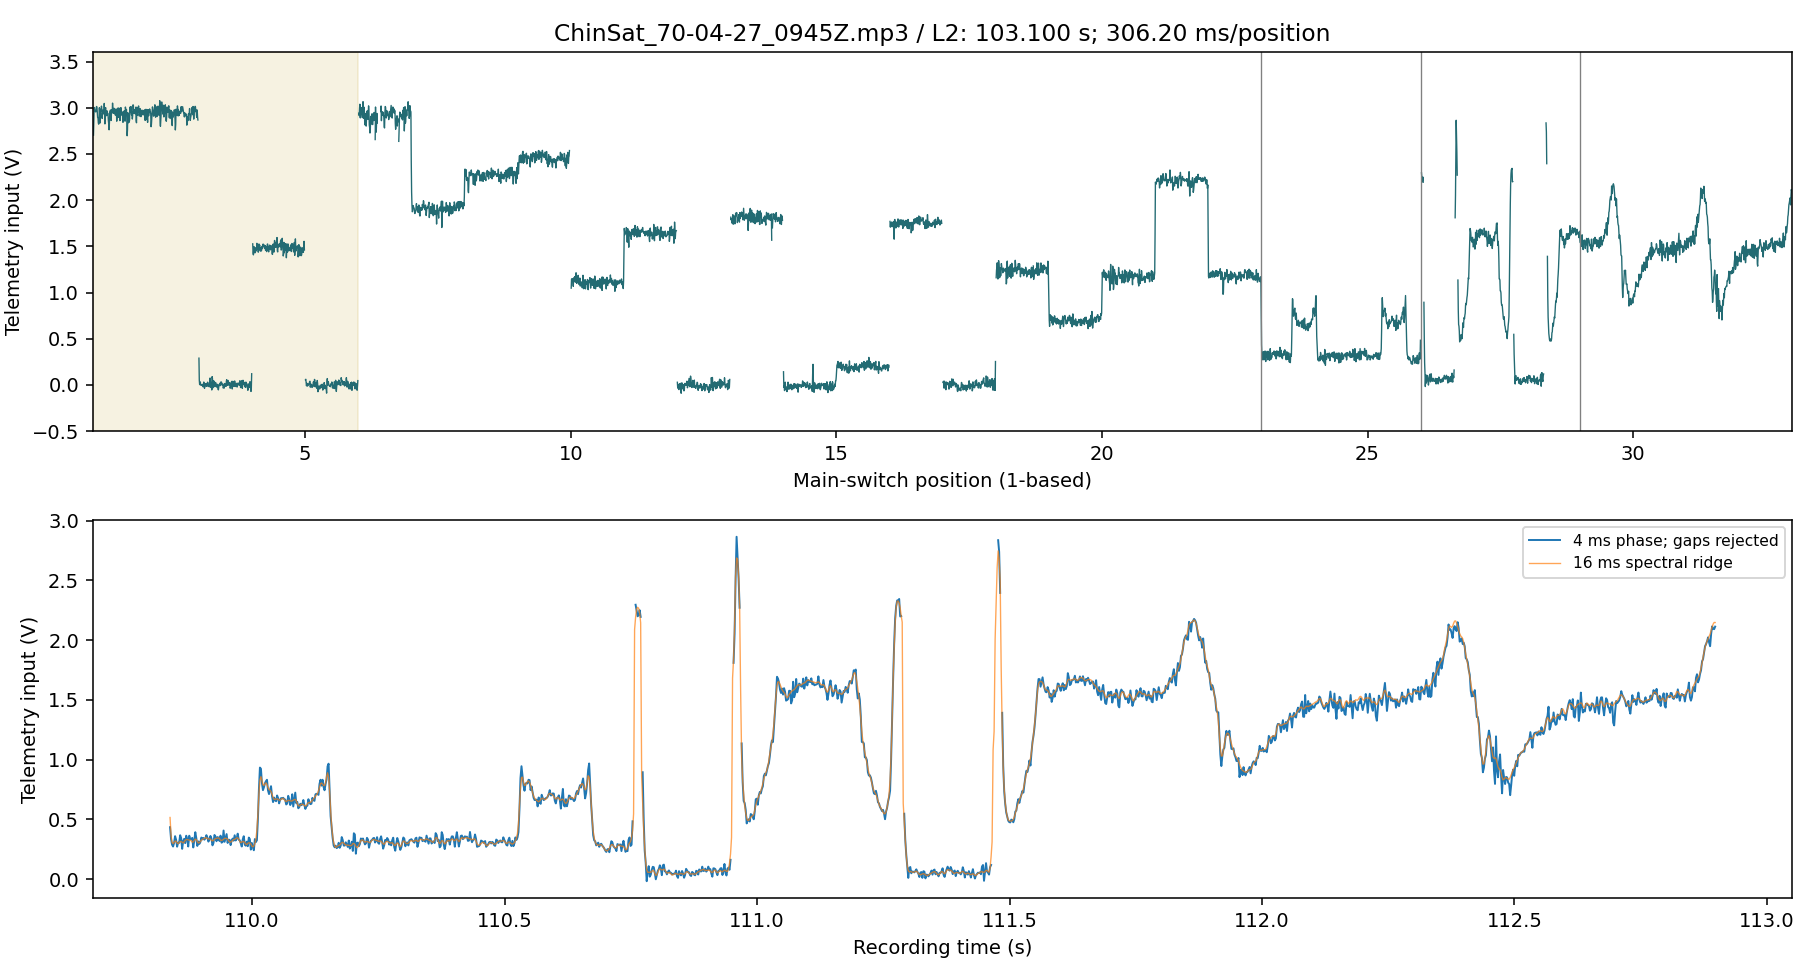
若需要在名义副载波坐标上比较,也可以计算 f_eq = 880 + (440/3)·V_in。它是把已标定电压画回 880–1320 Hz 范围的等效频率,不是独立恢复的星上瞬时频率。标定数据表同时保留录音时间、名义时间、输入电压和等效频率,避免把这些量混用。
连续区里的三个波形窗口
按主开关位置,尾部先分成第 23–25、26–28、29–32 路,分别占名义时轴的 6.875–7.8125、7.8125–8.75、8.75–10 s。这个分组由录音形状提出,符合论文的并联传送办法;论文没有给出逐路仪器名称。
允许两个内部边界在非整数位置移动,再比较相隔一个扫描周期的波形,L1 的最佳边界回到第 26、29 路起点;L2 第二个边界偏约 0.1 路,L3 偏约 0.6 路。第一处分界较清楚,最后一处分界在 C 段仍有歧义。
| 主位置 | 波形 | L1 周期 / s | L2 周期 / s | L3 周期 / s |
|---|---|---|---|---|
| 23–25 | 近矩形窄脉冲 | 0.516 | 0.516–0.518 | 0.520 |
| 26–28 | 带尖峰和圆滑边沿的宽脉冲 | 0.516 | 0.516–0.518 | 0.520 |
| 29–32 | 正负变化相接,随后恢复 | 0.516 | 0.516–0.518 | 0.520 |
表中周期仍用录音秒,便于与原始片段对照。它来自 0.08–1 s 范围内的非零延迟相关峰搜索,受窗口长度限制,没有预设 2 Hz 或在失败时填入 0.5 s。4 ms、8 ms 相位平均与 16 ms 谱峰法通常相差不超过一个 2 ms 输出步长。每个窗口只有约两次扫描,相关系数用于比较形状,不作为统计显著性。
三个窗口的共同周期支持自旋同步测量。按每转一次扫描计算,录音时基下约为 115–116 转/分;若采用上面的名义时间归一化,约为 114 转/分。后一个数值带有星上时基与录放速度的假设,不能和前一个数值当作两次独立测量。
第一窗在 L1、L2 的脉宽约 143–148 ms,改变方法和阈值后仍比较稳定。L3 噪声较大,4 ms 曲线会被切成碎片,16 ms 谱峰法保留了一个完整约 147 ms 脉冲。第二窗中点阈值下约为 207–211 ms,但阈值从幅度范围的 35% 改到 65% 时,宽度会从约 240–249 ms 缩到 181–186 ms,不能跳过整形电路直接换算扫描角。
两个脉冲窗口的中心折到同一周期后相差约 5–11 ms,提示它们可能有相关的视场或处理路径。论文点名的红外地平仪、太阳角计,以及同一探头经过不同调理后的输出,都值得继续匹配。三个波形窗口不等于三种独立仪器,近矩形脉冲也不自动等于一串比特。
短录音保留了什么
CHINA1.mp3 开始时已经过了同步头。用幸存平台序列与完整帧匹配,最佳对齐是从主路 6 的末尾开始,直到主路 32,共 27 个可见位置。最佳位置对齐的频率残差中位数约 16 Hz,次优约 55 Hz;独立平台节拍为 308.7 ms。按这个编号向前外推,帧起点约在 −1.713 s,末端约在 8.165 s。
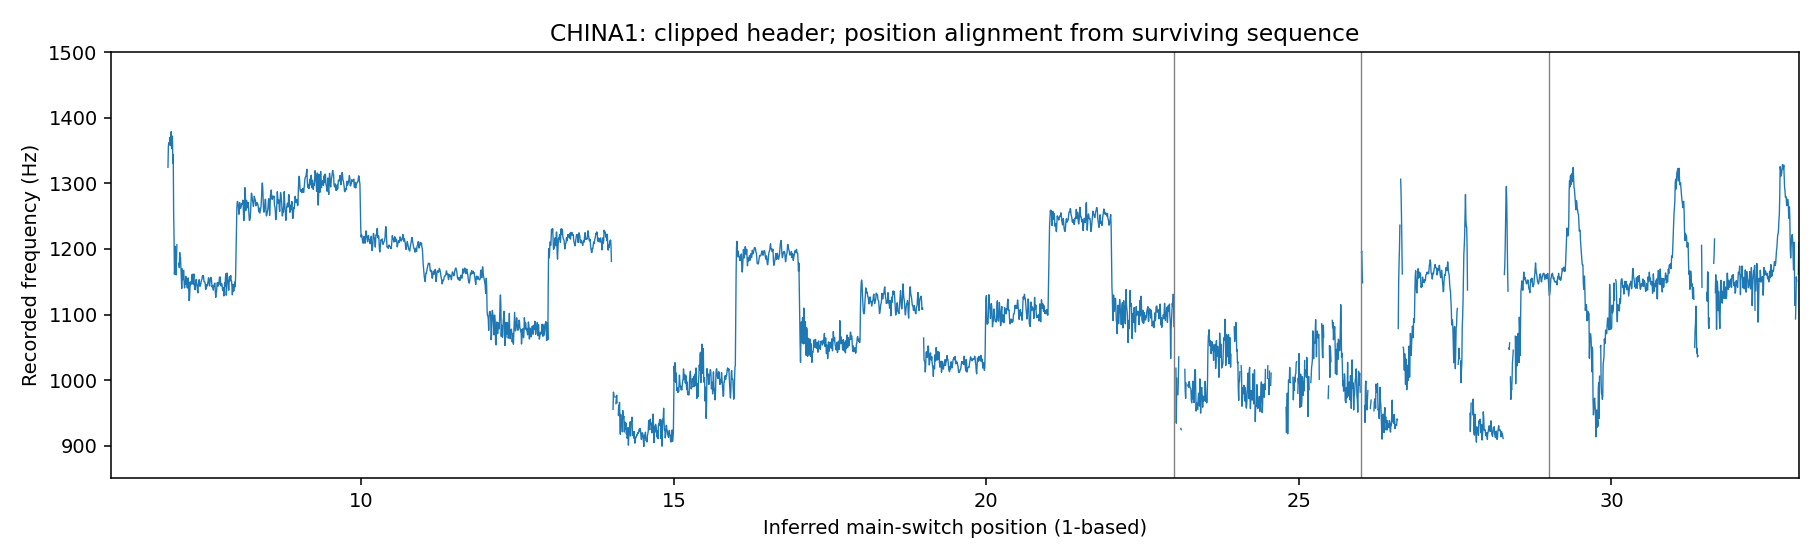
三个尾部窗口恢复出的周期约为 0.514、0.522、0.518 s,第一窗受干扰最重。共同的路序和动态结构支持两份录音来自同一种遥测格式。短录音没有同帧 0/3 V 参考,不能用长录音的电平或几个相似音高补出一套同等可靠的电压标定。
数据与复算
长录音输出三帧全部 96 个主位置,以及 14,729 个连续轨迹采样点。平台表中的第 23–32 路中位数只是窗口统计,实际信息在连续轨迹中。质量检查使用谱峰突出程度、信号幅度和两种频率估计的一致性;不合格点保留时间缺口。2 ms 是输出间隔,有限窗口和滤波仍会平滑更快的细节。
本地复算依次运行 python3 paper_decode.py、python3 decode_dynamics.py、python3 canonical_calibration.py。前两步解调和比较波形,最后一步生成名义时轴的标定数据。原 MP3 不作修改。下一章按完整平台表继续匹配慢参数与副换向输入。
早期的四频键控、19 路分段与速度校正
最早把不同音高聚成 922、1151、1276、1378 Hz 四组,并给它们套过四频键控的标记。论文给出的实际同步参考只有 0、1.5、3 V 三种电压,分占五路;约 1276 Hz 的平台在测量区。聚类仍能描述录音里的常见频率,但不能定义数字字母表或增加一个已知参考。
早期同步图画成“高、低、中、低、高”,把第一次长高音当作一路,又把后面的高音算进前导。按接线应数成“高、高、低、中、低”,后面已是主路 6。先前的约 19 路表也来自把相邻平台合并后的分段;现在以论文的 32 个主位置为编号依据。
50 ms 时钟曾由已经放进 50 ms 网格的数据反过来“验证”,属于循环计算。论文确认的主换向节拍为 312.5 ms;录音里约 306–309 ms 的位置长度单独测量。固定 50 ms 网格没有用于连续区解调。
原先还用跨录音某个约 1155 Hz 平台估计 +0.35% 磁带速度,并引用“校正后 59.0 s”。短录音缺少同步参考,该音高的身份和跨日稳定性都不足以支撑这个校正。旧约 0.511 s 脉冲周期也经过阈值筛选和缺失区间插值;现在保留自旋与姿态测量的解释,用分窗口、跨方法恢复的约 0.516–0.520 s 替代那套精度说法。